- 리뷰
- 리스트
- 구매
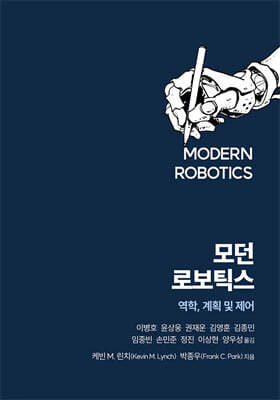
모던 로보틱스
- 글쓴이
- 케빈 M. 린치 외 1명
- 출판사
- 에이콘출판사
- 출판일
- 2023년 5월 31일
읽고있어요
다 읽었어요
읽고싶어요
저자
케빈 M. 린치
1989년 뉴저지 주 Princeton에서 전기공학 학사 학위를, 1996년 펜실베니아 주 카네기멜론대학교에서 로봇공학 박사 학위를 받았다. 1997년부터 일리노이주의 노스웨스턴 대학의 기계공학부 교수로 재직하고 있으며, 캘리포니아 공과대학, 카네기멜론대학, 일본의 쓰쿠바 대학, 중국 선양의 노스이스턴 대학 등에서 객원 교수로 재직 중이다. 그의 주요 연구 주제는 로봇 조작과 이동을 위한 동역학과 동작 계획 및 제어, 자체 조직화된 다중 에이전트 시스템, 그리고 물리적 상호작용이 존재하는 인간-로봇 시스템 등이다. Institute of Electrical and Electronics Engineers(IEEE)의 Fellow이며, Robotics 및 Automation 분야에서 IEEE Early Career Award, 노스웨스턴 대학의 교원 우수상 그리고 노스웨스턴 대학 공학 분야 올해의 강의자 상을 수상했다. IEEE Transactions on Robotics의 편집장이자 IEEE International Conference on Robotics and Automation의 전 편집장이다. 이 책은 그의 세 번째 저서다.
책 소개
분야IT 모바일
이론적 개념과 실용적 응용을 모두 아우르는 로봇공학 분야에 대해 포괄적으로 소개하는 책이다. 운동학, 역학, 운동계획, 제어 등의 주제들과 더불어 최적화, 머신러닝 등 현대 기술 또한 다룬다. 책에 다양한 예시와 연습 문제가 포함돼 있고, 코드 라이브러리와 시뮬레이션 환경까지 제공해 독자들이 실질적인 로봇공학 경험을 쌓을 수 있도록 돕는다. 학부생과 대학원생, 로봇공학 분야의 연구자와 실무자 모두에게 도움이 될 책이다.Coursera에서 저자의 무료 동영상 강의(https://www.coursera.org/specializations/modernrobotics)를 수강할 수 있다.
전체 리뷰 (0)
최근 작성 순