- 리뷰
- 리스트
- 구매
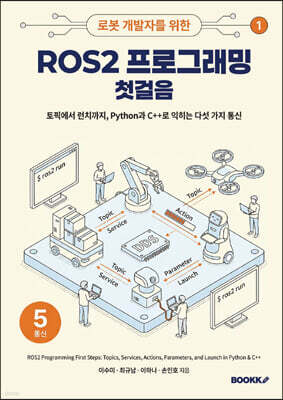
ROS2 프로그래밍 첫걸음
- 글쓴이
- 최규남 외 3명
- 출판사
- BOOKK(부크크)
- 출판일
- 2026년 9월 11일
읽고있어요
다 읽었어요
읽고싶어요
저자
최규남
가천대학교 인공지능헬스케어연구센터 수석연구원으로 AI와 헬스케어 융합 기술을 연구했다. 현재 모두의연구소 AI에이전트랩 랩장과 오로카 판교 리더로 활동하며 AI 에이전트와 피지컬 AI 기술을 연구하고 공유하고 있다.
책 소개
분야IT 모바일
로봇 공부는 기술이 어려워서가 아니라 낯설어서 힘듭니다. 노드, 토픽, 서비스
같은 새 개념에 리눅스 환경과 터미널 명령어까지 한꺼번에 밀려오기 때문입니다.
이 책은 그 첫 관문을 다룹니다. 명령어부터 나열하지 않습니다. 왜 이런 구조가
필요한지 먼저 보여 주고, 그 위에서 코드를 한 줄씩 직접 실행합니다.
ROS2의 다섯 가지 통신을 다룹니다. 끊임없이 흐르는 데이터는 토픽으로, 묻고
답하는 계산은 서비스로, 오래 걸리는 작업은 액션으로 보냅니다. 파라미터로
설정을 바꾸고, 런치로 전체 시스템을 한 번에 띄웁니다. 다섯 가지를 각각
Python과 C++로 나란히 구현하면, 언어가 바뀌어도 그대로인 ROS2 API의 골격이
눈에 들어옵니다.
모든 코드는 Ubuntu 24.04와 ROS2 Jazzy에서 직접 실행해 검증했습니다. 문서대로
했는데 로봇이 움직이지 않던 순간, 원인이 코드가 아니라 통신 설정이나 환경에
있던 순간. 저자들이 로봇팔과 이동 로봇, 4족 보행 로봇을 다루며 겪은
시행착오를 각 장의 트러블슈팅 절에 증상별로 정리했습니다.
1부에서 ROS2의 개념과 DDS, 개발 환경, 워크스페이스와 빌드 시스템을 갖춥니다.
2부에서 토픽부터 런치까지 다섯 가지 통신을 구현합니다. 장마다 따라하기로
손을 움직이고, 워크드 예제로 한 호흡에 완주하고, 연습문제와 마무리 점검으로
확인합니다. 실습 코드는 GitHub에 공개했습니다.
대학과 기업 교육 현장의 교수, ROS 커뮤니티 리더, AI·로봇코딩 전문강사, 30년
경력의 R&D 엔지니어가 함께 썼습니다. 가르치는 자리에서 만난 입문자의 고민과
만드는 자리에서 몸으로 얻은 경험을 한 권에 모았습니다.
로봇 소프트웨어를 처음 시작하는 학생과 개발자, ROS1에서 넘어오려는 실무자,
리눅스와 터미널 앞에서 머뭇거리던 입문자에게 권합니다. 2권 ROS2 시뮬레이션
첫걸음에서 URDF 모델링과 Gazebo 시뮬레이션, 자율주행으로 이어집니다.
같은 새 개념에 리눅스 환경과 터미널 명령어까지 한꺼번에 밀려오기 때문입니다.
이 책은 그 첫 관문을 다룹니다. 명령어부터 나열하지 않습니다. 왜 이런 구조가
필요한지 먼저 보여 주고, 그 위에서 코드를 한 줄씩 직접 실행합니다.
ROS2의 다섯 가지 통신을 다룹니다. 끊임없이 흐르는 데이터는 토픽으로, 묻고
답하는 계산은 서비스로, 오래 걸리는 작업은 액션으로 보냅니다. 파라미터로
설정을 바꾸고, 런치로 전체 시스템을 한 번에 띄웁니다. 다섯 가지를 각각
Python과 C++로 나란히 구현하면, 언어가 바뀌어도 그대로인 ROS2 API의 골격이
눈에 들어옵니다.
모든 코드는 Ubuntu 24.04와 ROS2 Jazzy에서 직접 실행해 검증했습니다. 문서대로
했는데 로봇이 움직이지 않던 순간, 원인이 코드가 아니라 통신 설정이나 환경에
있던 순간. 저자들이 로봇팔과 이동 로봇, 4족 보행 로봇을 다루며 겪은
시행착오를 각 장의 트러블슈팅 절에 증상별로 정리했습니다.
1부에서 ROS2의 개념과 DDS, 개발 환경, 워크스페이스와 빌드 시스템을 갖춥니다.
2부에서 토픽부터 런치까지 다섯 가지 통신을 구현합니다. 장마다 따라하기로
손을 움직이고, 워크드 예제로 한 호흡에 완주하고, 연습문제와 마무리 점검으로
확인합니다. 실습 코드는 GitHub에 공개했습니다.
대학과 기업 교육 현장의 교수, ROS 커뮤니티 리더, AI·로봇코딩 전문강사, 30년
경력의 R&D 엔지니어가 함께 썼습니다. 가르치는 자리에서 만난 입문자의 고민과
만드는 자리에서 몸으로 얻은 경험을 한 권에 모았습니다.
로봇 소프트웨어를 처음 시작하는 학생과 개발자, ROS1에서 넘어오려는 실무자,
리눅스와 터미널 앞에서 머뭇거리던 입문자에게 권합니다. 2권 ROS2 시뮬레이션
첫걸음에서 URDF 모델링과 Gazebo 시뮬레이션, 자율주행으로 이어집니다.
전체 리뷰 (0)
최근 작성 순