- 리뷰
- 리스트
- 구매
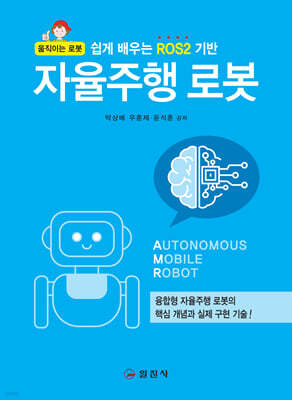
쉽게 배우는 ROS2 기반 자율주행 로봇
- 글쓴이
- 박상배 외 2명
- 출판사
- 일진사
- 출판일
- 2027년 1월 15일
읽고있어요
다 읽었어요
읽고싶어요
저자
박상배
《쉽게 배우는 ROS2 기반 자율주행 로봇》의 저자
책 소개
분야대학교재
로봇을 처음 공부하는 학생이 가장 먼저 부딪히는 질문은 단순하다. 무엇부터 설치하고, 어떤 순서로 배워야 로봇이 실제로 움직이는가. 이론서는 개념에서 멈추고, 인터넷 강좌는 명령어 한 줄에서 막힌다. 그 사이를 이어 줄 교재가 드물었다.
『쉽게 배우는 ROS2 기반 자율주행 로봇』은 이 빈틈을 메우려고 쓴 실습 중심 입문서다. 공장과 물류센터에서 부품과 상자를 나르는 AGV, 스스로 지도를 그리고 길을 찾는 AMR을 직접 움직여 보는 데 목표를 둔다. 로봇의 정의와 윤리에서 시작해 리눅스 개발 환경, 하드웨어와 소프트웨어의 기초, 키보드·카메라·라인 센서·RF 태그를 이용한 AGV 제어, SLAM과 경로 계획을 이용한 AMR 자율주행까지 다섯 부로 차례차례 쌓아 올린다.
로봇을 둘러싼 환경은 빠르게 바뀌고 있다. 저자들은 머리말에서 인공지능, 빅데이터, 사물인터넷, 로봇 기술이 한데 섞이는 시대의 중심에 피지컬 AI와 지능화된 로봇이 있다고 진단한다. 스마트 팩토리에서는 고정된 컨베이어 라인 대신 실시간으로 경로를 계획하고 장애물을 피하는 이동 로봇이 부품을 나른다. 병원, 물류센터, 연구소로도 같은 로봇이 퍼지고 있다. 이런 로봇의 센서와 모터, 판단 알고리즘을 하나로 묶어 주는 오픈소스 플랫폼이 ROS2다. 대학 시절 ROS2를 직접 다뤄 본 경험은 취업 경쟁력이자 문제 해결력을 기르는 훈련이 된다는 것이 저자들의 생각이다.
실습은 한 대의 로봇을 중심으로 이어진다. 오모로봇의 물류 이송형 로봇 DonkiBot-I에 엔비디아 젯슨 오린 나노 컨트롤러, 라이다, 리얼센스 D435 카메라를 얹었다. Ubuntu 22.04와 ROS2 Humble 위에서 파이썬 코드를 한 단계씩 실행하며, 앞 장에서 만든 코드를 다음 장이 그대로 이어받는다. 키보드로 전진과 후진을 시키던 로봇이 책의 마지막 장에서는 RViz 지도 위에 찍은 목적지까지 스스로 달려간다.
저자들은 머리말에서 이 책의 독자를 분명히 밝혔다. 로보틱스, 메카트로닉스, 전기·전자, 컴퓨터공학을 전공하며 실무형 기술을 익히려는 학생, 자율주행·인공지능·스마트 팩토리 분야로 진로를 고민하는 학생, 캡스톤 디자인과 졸업 프로젝트를 준비하는 학생이다. 프로그래밍이나 로봇공학에 대한 깊은 사전 지식은 필요 없다. 명령어는 한 줄씩 입력하라고 안내하고, 예제 코드는 줄 번호와 함께 풀이를 붙였다.
『쉽게 배우는 ROS2 기반 자율주행 로봇』은 이 빈틈을 메우려고 쓴 실습 중심 입문서다. 공장과 물류센터에서 부품과 상자를 나르는 AGV, 스스로 지도를 그리고 길을 찾는 AMR을 직접 움직여 보는 데 목표를 둔다. 로봇의 정의와 윤리에서 시작해 리눅스 개발 환경, 하드웨어와 소프트웨어의 기초, 키보드·카메라·라인 센서·RF 태그를 이용한 AGV 제어, SLAM과 경로 계획을 이용한 AMR 자율주행까지 다섯 부로 차례차례 쌓아 올린다.
로봇을 둘러싼 환경은 빠르게 바뀌고 있다. 저자들은 머리말에서 인공지능, 빅데이터, 사물인터넷, 로봇 기술이 한데 섞이는 시대의 중심에 피지컬 AI와 지능화된 로봇이 있다고 진단한다. 스마트 팩토리에서는 고정된 컨베이어 라인 대신 실시간으로 경로를 계획하고 장애물을 피하는 이동 로봇이 부품을 나른다. 병원, 물류센터, 연구소로도 같은 로봇이 퍼지고 있다. 이런 로봇의 센서와 모터, 판단 알고리즘을 하나로 묶어 주는 오픈소스 플랫폼이 ROS2다. 대학 시절 ROS2를 직접 다뤄 본 경험은 취업 경쟁력이자 문제 해결력을 기르는 훈련이 된다는 것이 저자들의 생각이다.
실습은 한 대의 로봇을 중심으로 이어진다. 오모로봇의 물류 이송형 로봇 DonkiBot-I에 엔비디아 젯슨 오린 나노 컨트롤러, 라이다, 리얼센스 D435 카메라를 얹었다. Ubuntu 22.04와 ROS2 Humble 위에서 파이썬 코드를 한 단계씩 실행하며, 앞 장에서 만든 코드를 다음 장이 그대로 이어받는다. 키보드로 전진과 후진을 시키던 로봇이 책의 마지막 장에서는 RViz 지도 위에 찍은 목적지까지 스스로 달려간다.
저자들은 머리말에서 이 책의 독자를 분명히 밝혔다. 로보틱스, 메카트로닉스, 전기·전자, 컴퓨터공학을 전공하며 실무형 기술을 익히려는 학생, 자율주행·인공지능·스마트 팩토리 분야로 진로를 고민하는 학생, 캡스톤 디자인과 졸업 프로젝트를 준비하는 학생이다. 프로그래밍이나 로봇공학에 대한 깊은 사전 지식은 필요 없다. 명령어는 한 줄씩 입력하라고 안내하고, 예제 코드는 줄 번호와 함께 풀이를 붙였다.
전체 리뷰 (0)
최근 작성 순