- 리뷰
- 리스트
- 구매
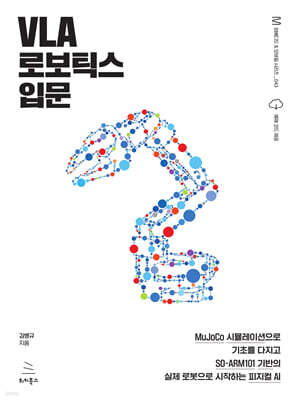
VLA 로보틱스 입문
- 글쓴이
- 김병규 저
- 출판사
- 위키북스
- 출판일
- 2026년 11월 17일
읽고있어요
다 읽었어요
읽고싶어요
저자
김병규
한양대학교에서 컴퓨터공학을 공부하고 석사 학위를 받은 소프트웨어 아키텍트. 휴대폰 개발자로 출발해 차량용 소프트웨어와 자율주행 시스템을 개발했다. 이후 Edge AI 스타트업을 창업하기도 했고, 다시 회사로 돌아가 소프트웨어 정의 차량(SDV)을 개발했다. 지금은 의료 분야에서 수술 로봇을 만들고 있다. 우리가 쌓아 온 데이터로 만들어진 AI가 스스로 일하는 에이전트로 발전하고, 이제 물리 세계와 합쳐져 피지컬 AI로 나아가는 흐름에 관심이 많다. 이 흐름을 처음 접하는 사람도 쉽게 이해하고 직접 따라 해 볼 수 있도록 돕는 데 힘을 쏟고 있다.
책 소개
분야IT 모바일
MuJoCo 시뮬레이션에서 SO-ARM101 실제 로봇까지, 피지컬 AI를 처음부터 끝까지 경험하는 VLA 입문서!
이 책은 로보틱스 지식이 없어도 파이썬 코드를 읽고 실행할 수 있다면 피지컬 AI와 VLA(Vision-Language-Action)를 차근차근 경험해 볼 수 있도록 구성되어 있습니다.
먼저 인공지능이 무엇을 보고 어떤 행동을 출력하는지 구조부터 이해한 다음, MuJoCo 시뮬레이터로 로봇 제어의 기초를 다집니다. 이어서 허깅페이스의 르-로봇(LeRobot)과 SmolVLA로 데이터를 모아 모델을 학습시키고, 결과를 확인하며 고쳐 나가는 과정을 시뮬레이션에서 차례로 실습합니다. 마지막으로 같은 흐름을 SO-ARM101 실제 로봇 팔로 다시 실행하며 시뮬레이션과 현실의 차이를 살펴봅니다.
SO-ARM101 로봇과 비싼 GPU가 있으면 도움이 되지만, 대부분의 실습은 개인 PC와 무료 코랩만으로도 가능합니다. 블록 하나를 집어 옮기는 작업을 끝까지 해 보면서 무엇을 재고 어디를 고치면 로봇이 나아지는지 배울 수 있습니다. 책을 마칠 즈음에는 데이터 수집부터 모델 학습, 로봇 제어까지 전 과정을 직접 완주해 보는 경험을 합니다.
★ 이 책에서 다루는 내용 ★
· 피지컬 AI의 등장 배경과 LLM·VLM·로봇 하드웨어의 관계
· VLA 모델의 구조와 최신 발전 흐름(RT-2, OpenVLA, SmolVLA 등)
· MuJoCo 시뮬레이터와 MJCF로 로봇 모델 다루기
· 관절·모터 제어, 정기구학과 역기구학
· 허깅페이스 르-로봇(LeRobot)의 실행 파이프라인과 데이터셋 구조
· 텔레오퍼레이션을 활용한 시연 데이터 수집과 허깅페이스 허브 업로드
· SmolVLA 아키텍처 이해와 파인튜닝
· 성공률 평가 설계와 평가-개선 루프
· 오프라인 데이터 증강과 시뮬레이션의 한계
· 르랩(LeLab)을 활용한 SO-ARM101 학습 추론 루프 구현
이 책은 로보틱스 지식이 없어도 파이썬 코드를 읽고 실행할 수 있다면 피지컬 AI와 VLA(Vision-Language-Action)를 차근차근 경험해 볼 수 있도록 구성되어 있습니다.
먼저 인공지능이 무엇을 보고 어떤 행동을 출력하는지 구조부터 이해한 다음, MuJoCo 시뮬레이터로 로봇 제어의 기초를 다집니다. 이어서 허깅페이스의 르-로봇(LeRobot)과 SmolVLA로 데이터를 모아 모델을 학습시키고, 결과를 확인하며 고쳐 나가는 과정을 시뮬레이션에서 차례로 실습합니다. 마지막으로 같은 흐름을 SO-ARM101 실제 로봇 팔로 다시 실행하며 시뮬레이션과 현실의 차이를 살펴봅니다.
SO-ARM101 로봇과 비싼 GPU가 있으면 도움이 되지만, 대부분의 실습은 개인 PC와 무료 코랩만으로도 가능합니다. 블록 하나를 집어 옮기는 작업을 끝까지 해 보면서 무엇을 재고 어디를 고치면 로봇이 나아지는지 배울 수 있습니다. 책을 마칠 즈음에는 데이터 수집부터 모델 학습, 로봇 제어까지 전 과정을 직접 완주해 보는 경험을 합니다.
★ 이 책에서 다루는 내용 ★
· 피지컬 AI의 등장 배경과 LLM·VLM·로봇 하드웨어의 관계
· VLA 모델의 구조와 최신 발전 흐름(RT-2, OpenVLA, SmolVLA 등)
· MuJoCo 시뮬레이터와 MJCF로 로봇 모델 다루기
· 관절·모터 제어, 정기구학과 역기구학
· 허깅페이스 르-로봇(LeRobot)의 실행 파이프라인과 데이터셋 구조
· 텔레오퍼레이션을 활용한 시연 데이터 수집과 허깅페이스 허브 업로드
· SmolVLA 아키텍처 이해와 파인튜닝
· 성공률 평가 설계와 평가-개선 루프
· 오프라인 데이터 증강과 시뮬레이션의 한계
· 르랩(LeLab)을 활용한 SO-ARM101 학습 추론 루프 구현
전체 리뷰 (0)
최근 작성 순